
- Kataloge
- SensoPart Industriesensorik GmbH
- SensoPart Applikations Guide Bewährte Methoden für typische Anwendungen


SensoPart Applikations Guide Bewährte Methoden für typische Anwendungen
SensoPart Applikations Guide Bewährte Methoden für typische Anwendungen
Der SensoPart Applikations Guide bietet bewährte Methoden für den Einsatz von Sensoren in typischen Anwendungen. Es werden Umsetzungsvorschläge ohne Gewähr vorgestellt, die alternative Lösungen ermöglichen.
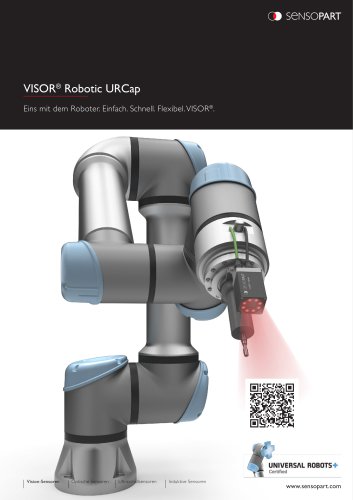
Diese Anwendung beschreibt das Entnehmen von Objekten aus einem Ladungsträger mit einem Vision-Sensor zur Ermittlung der Objektkoordinaten. Die Kalibrierung erfolgt über die „Hand-Eye (Roboter)“-Methode.
Schrauben werden mithilfe eines Schraubautomaten eingebracht, wobei der Vision-Sensor die Position des Schraublochs ermittelt. Die Kalibrierung erfolgt ebenfalls über die „Hand-Eye (Roboter)“-Methode.
Objekte werden von einem Förderband in einen Ladungsträger einsortiert. Eine Lichtschranke stoppt das Band, während der Vision-Sensor die Objektposition lokalisiert. Die Kalibrierung erfolgt mit einer Kalibrierplatte.
Werkstücke werden mit einem Greifer in eine Maschine eingelegt. Der Vision-Sensor ermittelt die 3D-Position der Maschine, unterstützt durch eine Zielmarke zur Positionierung.
Für alle Anwendungen sind spezifische Kalibrierungsmethoden erforderlich, die im Benutzerhandbuch beschrieben sind. Die Kommunikation erfolgt über Ethernet TCP/IP.
Es wird empfohlen, den Abstand zwischen der Zielmarke und den Arbeitspositionen zu minimieren, um die Genauigkeit zu erhöhen. Beispielvideos veranschaulichen die Implementierung.
Das Dokument bietet umfassende Anleitungen zur Implementierung von Roboterprogrammen mit dem Vision-Sensor, einschließlich Kalibrierung und Programmierung.
SensoPart ist ein führender Hersteller von Sensoren für die Fabrikautomation, mit Produkten für verschiedene Branchen wie Automobil-, Maschinenbau- und Elektronikindustrie.
SensoPart hat Niederlassungen in mehreren Ländern, die lokale Unterstützung bieten.
Katalogauszüge
SensoPart Applikations Guide Bewähr te Methoden für typische Anwendungen Optische Sensoren Induktive Sensoren
Katalog auf Seite 1 öffnen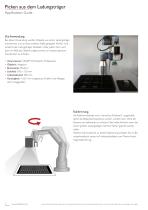
Picken aus dem Ladungsträger Applikations Guide Die Anwendung. Bei dieser Anwendung werden Objekte aus einem Ladungsträger entnommen und an einer anderen Stelle gestapelt. Hierfür wird zunächst der Ladungsträger lokalisiert. Über jedem Fach wird dann ein Bild des Objekts aufgenommen, um dessen genauen Koordinaten zu erhalten. ▪ Vision-Sensor: VISOR® V20 Robotic Professional ▪ Objektiv: Integriert ▪ Brennweite: Medium ▪ Sichtfeld: 100 x 120 mm ▪ Arbeitsabstand: 380 mm ▪ Genauigkeit: <±0.1 mm (ungenaues Greifen und Ablegen durch Sauggreifer). Kalibrierung. Als Kalibriermethode wird „Hand-Eye (Roboter)“...
Katalog auf Seite 2 öffnen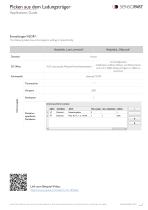
Picken aus dem Ladungsträger Applikations Guide Einstellungen VISOR®: The following table shows the telegram settings in SensoConfig. Beispieljob „Load_carrier.job“ Detektor Auf Greifposition: Greifposition anfahren, Ablesen von Roboter-Touchpad und in Offset-Dialog eintragen, um Offset zu berechnen. Beispieljob „Object.job“ Ethernet TCP/IP Trennzeichen Detektorspezifische Nutzdaten Link zum Beispiel-Video: https://www.youtube.com/watch?v=tH_dMylblac Hinweis: Dieses Dokument zeigt einen Umsetzungsvorschlag für die beschriebene Anwendung. Dieser ist ohne Gewähr, alternative Umsetzungen sind möglich....
Katalog auf Seite 3 öffnen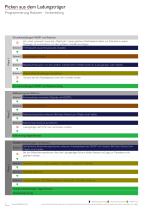
Picken aus dem Ladungsträger Programmierung Roboter - Vorbereitung Grundeinstellungen VISOR® und Roboter Job „Load_carrier.job“ sowie Job „Object.job“ müssen gleichen Arbeitsabstand haben, um Zykluszeit zu sparen. ߛ Deswegen ist es erforderlich, mit dem grȃփeren Sichtfeld anzufangen. Schritt 1 TCP, Gewicht sowie Schwerpunkt einstellen. Schritt 2 Ladungsträger einlegen. ▼ Schritt 3 Bildaufnahmeposition mit dem größten erforderlichen Sichtfeld einlernen (Ladungsträger oder Objekt). ▼ Schritt 4 Bildaufnahme-Einstellungen vornehmen. Ab jetzt darf der Arbeitsabstand nicht mehr verstellt werden Grundeinstellungen...
Katalog auf Seite 4 öffnen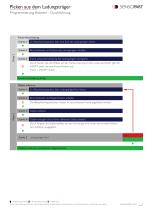
Picken aus dem Ladungsträger Programmierung Roboter - Durchführung Zu Bildaufnahmeposition über eine Ecke des Ladungsträgers fahren. Bild aufnehmen und Position des Ladungsträgers erhalten. Frame anhand Verschiebung des Ladungstrȃgers korrigieren. Durch Nutzen des 3D-Offsets auf den Frame-Ursprung im Job ĢLoad_carrier.job“ gibt der VISOR® direkt die neue Frame-Position aus: Frame = VISOR® Output ▼ Frame-Verschiebung fertig. Objekt anfahren. Schritt 1 Zu Bildaufnahmeposition über Ladungsträger-Fach fahren. Bild aufnehmen und Objekt-Position erhalten. Die Bildaufnahmepositionen müssen im verschobenen...
Katalog auf Seite 5 öffnen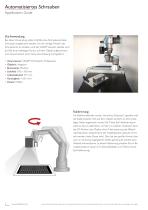
Automatisiertes Schrauben Applikations Guide Die Anwendung. Bei dieser Anwendung sollen mithilfe eines Schraubautomaten Schrauben eingebracht werden. Um die richtige Position des Schraublochs zu erhalten, wird der VISOR® benutzt. Hierbei wird ein Bild einer beliebigen Kontur auf dem Objekt aufgenommen und anhand dessen eine Frame-Verschiebung durchgeführt. ▪ Vision-Sensor: VISOR® V20 Robotic Professional ▪ Objektiv: Integriert ▪ Brennweite: Medium ▪ Sichtfeld: 100 x 100 mm ▪ Arbeitsabstand: 315 mm ▪ Genauigkeit: <±0.1 mm ▪ Zusatz: Polfilter Kalibrierung: Als Kalibriermethode wurde „Hand-Eye (Roboter)“...
Katalog auf Seite 6 öffnen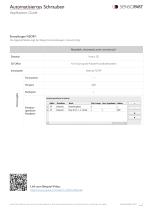
Automatisiertes Schrauben Applikations Guide Einstellungen VISOR®: Die folgende Tabelle zeigt die Telegramm-Einstellungen in SensoConfig. Beispieljob „Automated_screw_insertion.job“ Detektor Ethernet TCP/IP Trennzeichen Detektorspezifische Nutzdaten Hinweis: Dieses Dokument zeigt einen Umsetzungsvorschlag für die beschriebene Anwendung. Dieser ist ohne Gewähr, alternative Umsetzungen sind möglich.
Katalog auf Seite 7 öffnen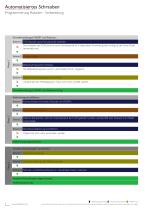
Automatisiertes Schrauben Programmierung Roboter - Vorbereitung Grundeinstellungen VISOR® und Roboter: Schritt 1 TCP, Gewicht sowie Schwerpunkt einstellen. Das Einstellen des TCP, Gewichts sowie Schwerpunkts ist in diese dieser Anwendung sehr wichtig, da der Force Mode ߛ verwendet wird. Schritt 2 Objekt einlegen. ▼ Schritt 3 Bildaufnahmeposition festlegen. Die Bildaufnahmeposion wird im „Verschiebe-Frame“ eingelernt. Schritt 4 Bildaufnahme-Einstellungen vornehmen. Ab jetzt darf der Arbeitsabstand / Fokus nicht mehr verstellt werden. Grundeinstellungen VISOR® und Roboter fertig. Kalibrierung durchführen:...
Katalog auf Seite 8 öffnen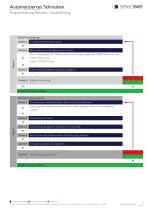
Automatisiertes Schrauben Programmierung Roboter - Durchführung Zu Bildaufnahme position fahren. Bild aufnehmen und Objektposition erhalten. Durch Nutzung des 3D-Offsets auf den Frame-Ursprung gibt der VISORȂ direkt die neue Frame-Position aus: Frame = VISOR Output. Frame anhand Objektverschiebung korrigieren. Differenz klein genug? Frame-Verschiebung fertig. Schraubvorgang beginnen: Schritt 1 Zur Schrauben-Aufnahmeposition fahren. Schraube aufnehmen. Die Schrauben-Aufnahmeposition sollte in einem separaten (fixen) Frame eingelernt werden. Schraubvorgang beginnen. Vorschub im Force Mode. Bei...
Katalog auf Seite 9 öffnen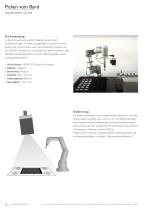
Picken vom Band Applikations Guide Die Anwendung. In dieser Anwendung werden Objekte, die auf einem Förderband liegen, in einen Ladungsträger einsortiert. Hierbei erkennt die Lichtschranke, wann das Förderband anhalten soll. Der VISOR® lokalisiert, wo das Objekt auf dem Förderband liegt. Mithilfe eines Backengreifers wird das Objekt gegriffen und im Ladungsträger platziert. ▪ Vision-Sensor: VISOR® V20 Robotic Advanced ▪ Objektiv: Integriert ▪ Brennweite: Medium ▪ Sichtfeld: 100 x 120 mm ▪ Arbeitsabstand: 380 mm ▪ Genauigkeit: <±0.1 mm. Kalibrierung: Als Kalibriermethode wurde „Kalibrierplatte...
Katalog auf Seite 10 öffnen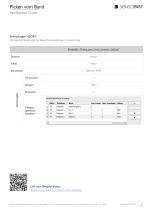
Picken vom Band Applikations Guide Einstellungen VISOR®: Die folgende Tabelle zeigt die Telegramm-Einstellungen in SensoConfig. Beispieljob „Picking_parts_from_conveyor_belt.job“ Detektor Ethernet TCP/IP Trennzeichen Vorspann Nachspann Detektorspezifische Nutzdaten Hinweis: Dieses Dokument zeigt einen Umsetzungsvorschlag für die beschriebene Anwendung. Dieser ist ohne Gewähr, alternative Umsetzungen sind möglich.
Katalog auf Seite 11 öffnenAlle Kataloge und technischen Broschüren von SensoPart Industriesensorik GmbH
 BlueLight - Der NEUE Standard
12 Seiten




- VIS-Imager
- Industrie-Kameramodul
- Näherungssensor
- Kamera-System / Farb
- Überwachungs-Imager
- Kamera-System / Sensor
- Zylinderförmiger Näherungssensor
- Monochrome Videokamera
- Kamera-System / Bildverarbeitung
- Induktiver Näherungssensor
- Optoelektronischer Sensor
- Inspektions-Imager
- Hochgeschwindigkeits-Kameramodul
- Rechteckiger optoelektronischer Sensor
- Abstandssensor
- Medizinische Videokamera
- Kamera für die industrielle Bildverarbeitung
- Analoger Näherungssensor
- Gewinde-Näherungssensor
- Optoelektronischer Sensor / Infrarot