
- Kataloge
- Suzhou Honpine Precision Industry Co., Ltd.
- Planetengetriebemodul für Vierbeinroboter


Planetengetriebemodul für Vierbeinroboter
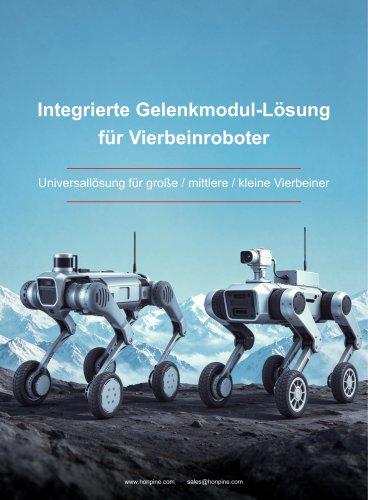
Planetengetriebemodul für Vierbeinroboter
- Verwendete Gelenke: JRM-C12585 für Hüft-, Oberschenkel- und Unterschenkelgelenk; JRM-C10079.5 für Radbein.
- Gesamtgewicht: 50-75 kg; Maximale Nutzlast: 100 kg.
- JRM-C12585: Dauerdrehmoment 76 Nm, Spitzendrehzahl 140 rpm, Gewicht 3,1 kg.
- JRM-C10079.5: Dauerdrehmoment 20 Nm, Spitzendrehzahl 350 rpm, Gewicht 2,7 kg.
- Verwendete Gelenke: JRM-C8568 für Hüft-, Oberschenkel- und Unterschenkelgelenk; JRM-C8561.5 für Radbein.
- Gesamtgewicht: 30-45 kg; Maximale Nutzlast: 80 kg.
- JRM-C8568: Dauerdrehmoment 38 Nm, Spitzendrehzahl 120 rpm, Gewicht 1,3 kg.
- JRM-C8561.5: Dauerdrehmoment 8 Nm, Spitzendrehzahl 410 rpm, Gewicht 2,2 kg.
- Verwendete Gelenke: JRM-C6351.5 für Hüft-, Oberschenkel- und Unterschenkelgelenk; JRM-C6363 für Radbein.
- Gesamtgewicht: 12-18 kg; Maximale Nutzlast: 40 kg.
- JRM-C6351.5: Dauerdrehmoment 12 Nm, Spitzendrehzahl 160 rpm, Gewicht 0,44 kg.
- JRM-C6363: Dauerdrehmoment 4,5 Nm, Spitzendrehzahl 360 rpm, Gewicht 1,2 kg.
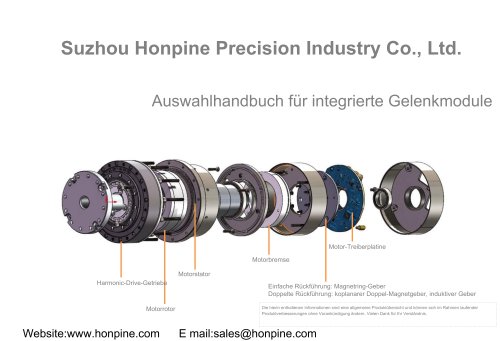
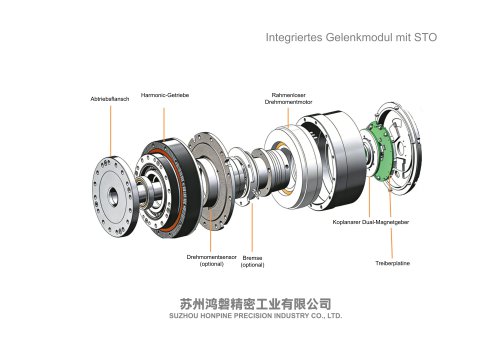
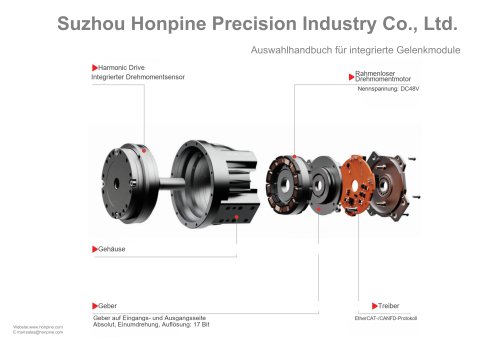
- Integriertes Design mit Torquemotor, Planetengetriebe, Präzisionsencoder und Servotreiber.
- Modulare Auswahl mit 48 V / 72 V Plattformen.
- Hohe Umgebungsanpassung mit Explosionsschutz Ex d IIB T4 Gb und Schutzart IP65+.
- Hauptmerkmale: Dauerdrehmoment bis 110 Nm, Nenndrehzahl bis 300 rpm, Versorgungsspannung 72 VDC.
Katalogauszüge
Integrierte Gelenkmodul-Lösung für Vierbeinroboter Universallösung für große / mittlere / kleine Vierbeiner www.honpine.com · sales@honpine.
Katalog auf Seite 1 öffnen
Position Produkt Anz. Gewicht
Katalog auf Seite 2 öffnen
www.honpine.com · [email protected]
Katalog auf Seite 3 öffnen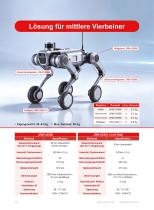
Position Produkt Anz. Gewicht
Katalog auf Seite 4 öffnen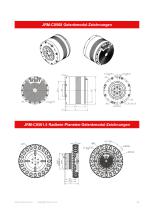
www.honpine.com · [email protected]
Katalog auf Seite 5 öffnen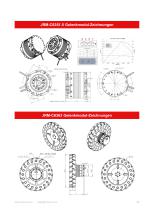
www.honpine.com · [email protected]
Katalog auf Seite 7 öffnen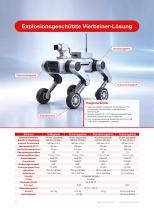
Merkmal Hüftgelenk Schwinggelenk Abduktionsgelenk Dauerdrehmoment 110 Nm (dauerhaft) (bei 25 °C Umgebung) 150 Nm (20 Min.) Busprotokoll CANMIT CAN-FD CAN-FD CANMIT CANMIT Doppelter Encoder Integriert Ex d IIB T4
Katalog auf Seite 8 öffnen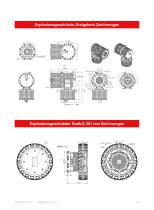
Explosionsgeschützte Dreigelenk-Zeichnungen Explosionsgeschützter Radfuß 201 mm Zeichnungen www.honpine.com · [email protected]
Katalog auf Seite 9 öffnenAlle Kataloge und technischen Broschüren von Suzhou Honpine Precision Industry Co., Ltd.
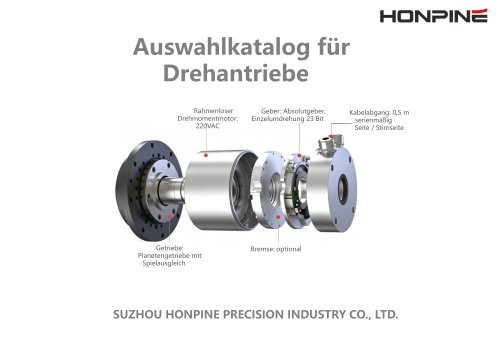 Spielfreier Planeten-Drehantrieb
10 Seiten
 RV-Zykloidgetriebe
58 Seiten
 Harmonic-AC-Servoantrieb
33 Seiten
 HPJM Harmonic-Robotergelenkmodul
18 Seiten
 High Precision Planetary Gearbox
48 Seiten
 mini harmonic drive reducer
27 Seiten
 PA Series Planetary Joint Modules
16 Seiten
 Dexterous Robot Hand
8 Seiten
 HONPINE Precision Motion Control
17 Seiten
 RV Reducer Gearbox
15 Seiten
 CNC precision rotary actuator
8 Seiten
 Planetary Robot Joint Actuator
14 Seiten
 HONPINE harmonic drive catelog
109 Seiten


- Elektromotor
- Getriebe
- Synchronmotor
- Industrieroboter
- Antrieb
- Schutzhandschuh
- Elektrogetriebemotor
- Linearantrieb
- Koaxiales Getriebe
- Elektrischer Antrieb
- Handschuh / mechanischer Schutz
- Industriemotor
- EC-Motor
- Knickarmroboter
- Präzisionsgetriebe
- Motor / 24 V
- 6-Achs-Roboter
- Elektrischer Servomotor
- Rechtwinkliges Getriebe